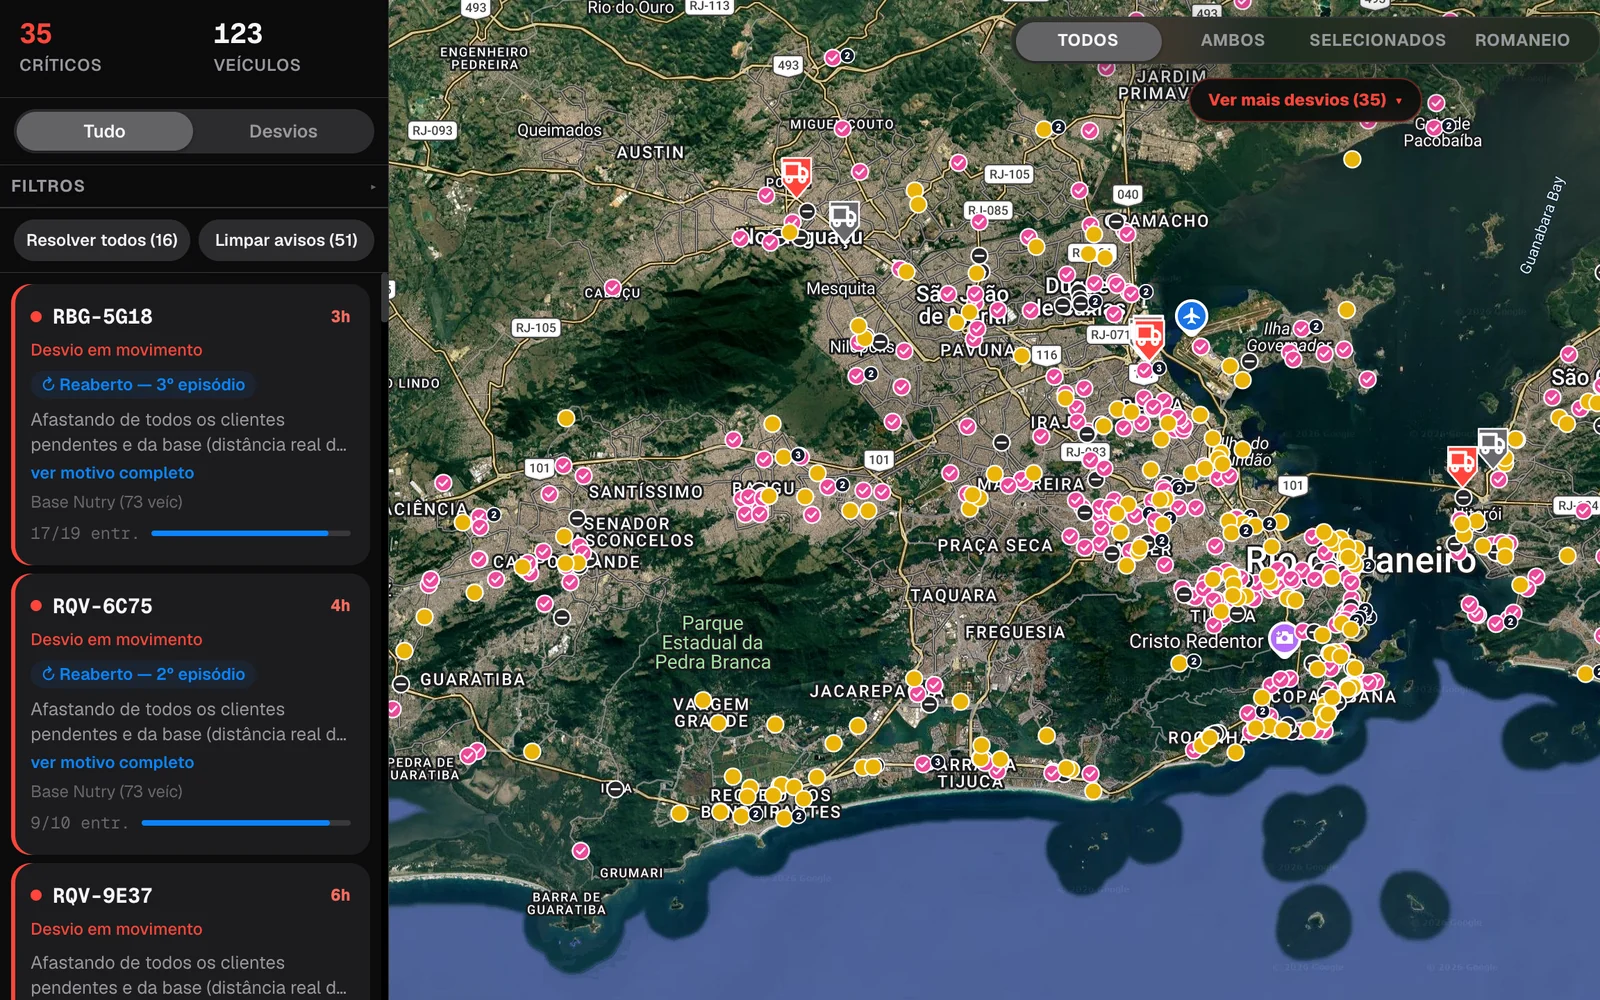
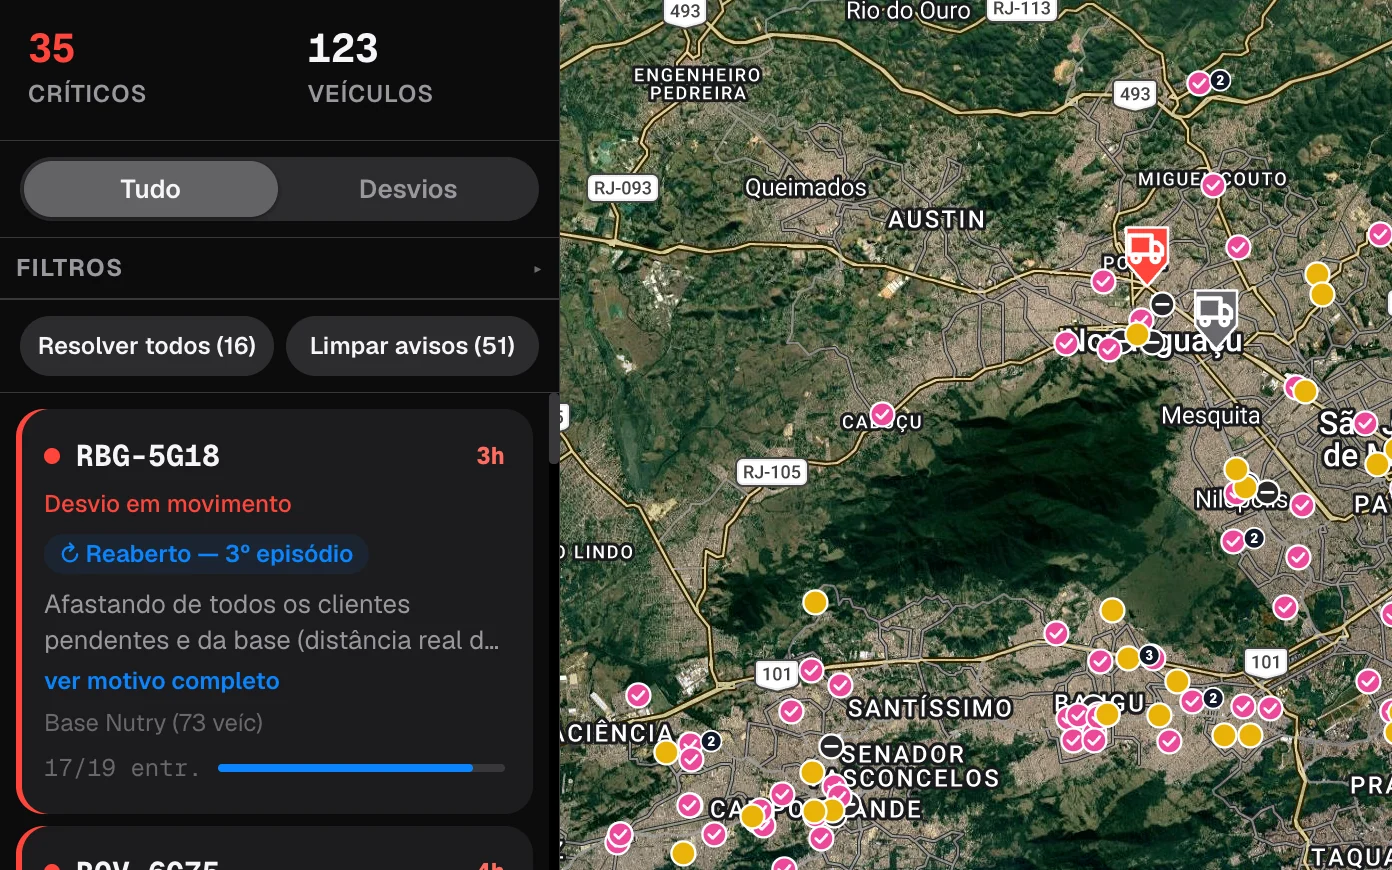
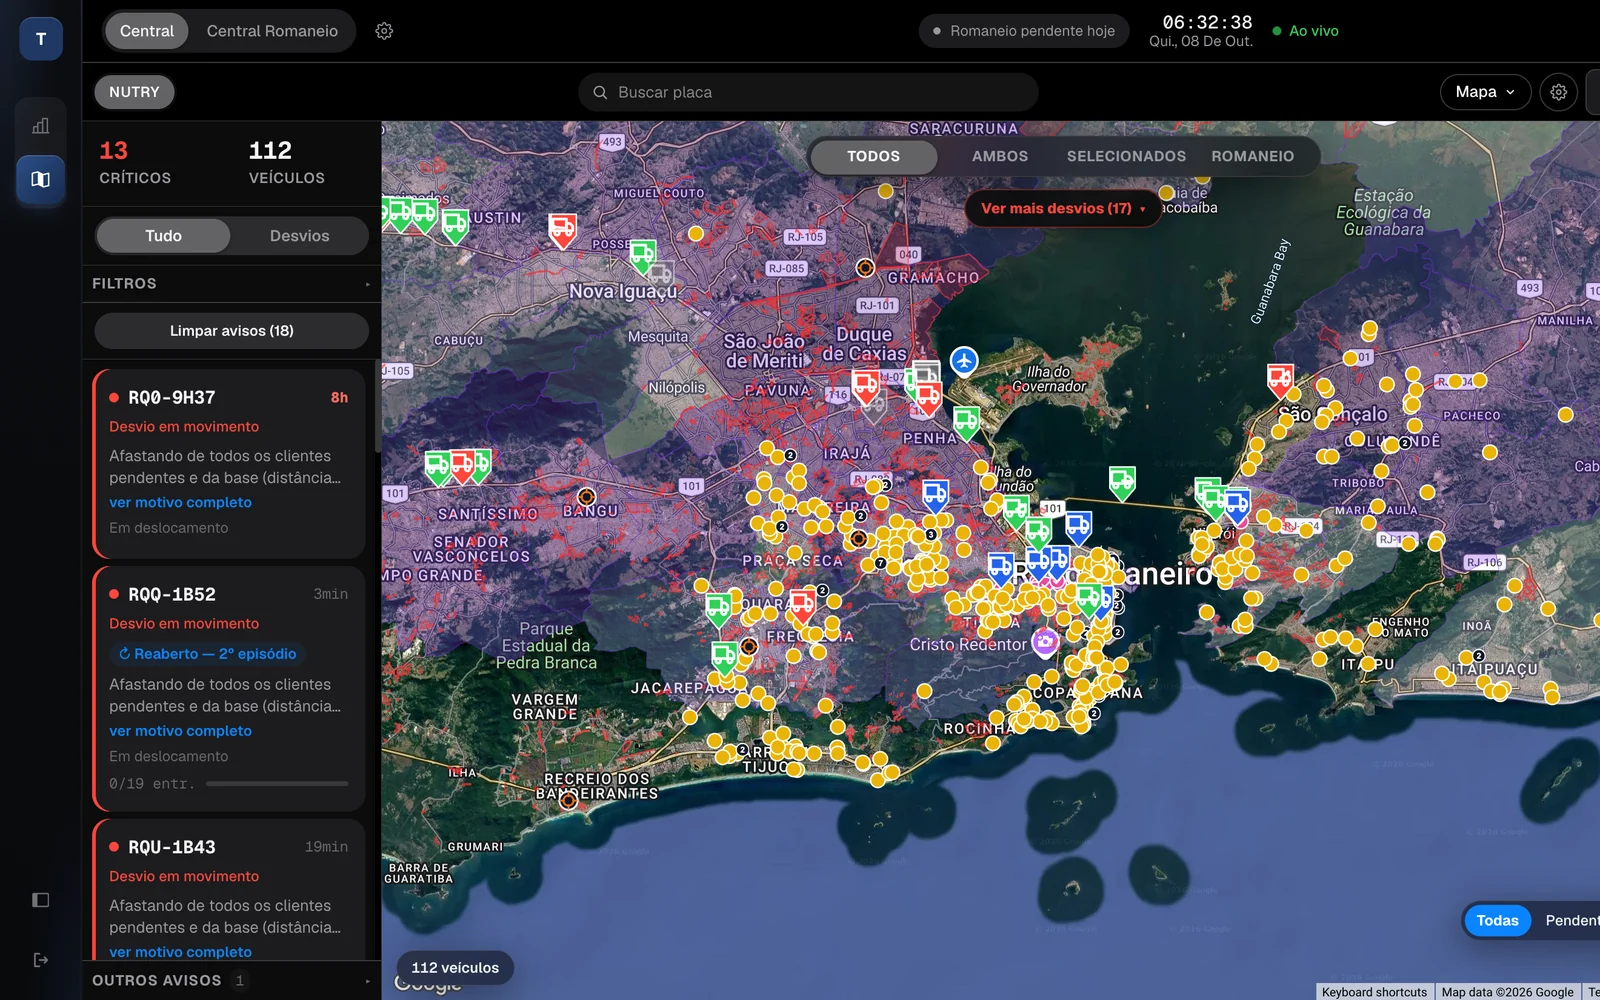
Motor que avisa quando o caminhão se afasta de todos os clientes da rota.
Next.js 16
React 19
TypeScript
Postgres
PostGIS
O problema
A central de monitoramento acompanhava a frota no mapa e recebia alerta demais: num dia real, só 5 de 55 alertas eram úteis. O operador não conseguia separar um desvio de verdade de um caminhão manobrando perto do cliente.
O que eu fiz
Motor de detecção que roda a cada 30 segundos sobre o GPS ao vivo: desvio em movimento, parada fora do esperado, pânico, abertura de baú, velocidade e áreas de risco.
Uma segunda linha de detecção que usa as entregas do romaneio do dia como destino, para comparar as duas fontes.
Simulador que reexecuta um dia real inteiro com os parâmetros novos antes de qualquer mudança ir para produção.
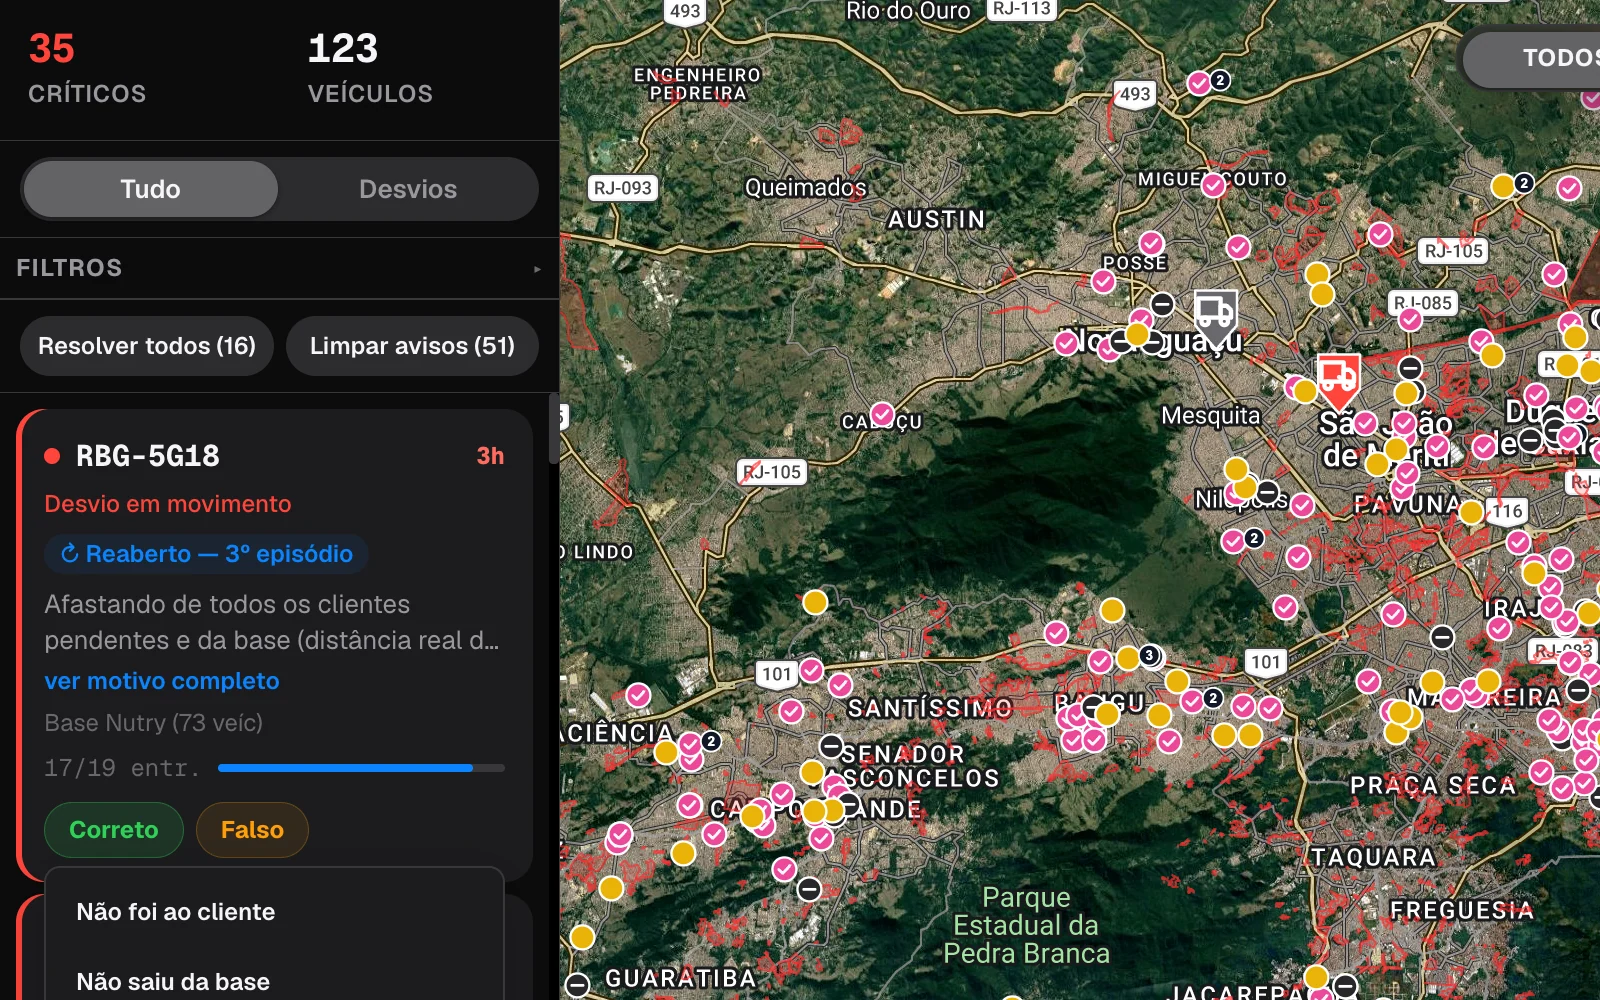
Painel de qualidade do tratamento dos alertas e categorias de falso positivo.
Leitura da escala do dia por IA e correção automática de placas trocadas na frota.
Destaques
Romaneio como destino
Em 14 dias, a detecção pelo romaneio teve 21% de falso positivo contra 54% da original, com cerca de 9 vezes menos alertas.
Replay antes do deploy
Um ajuste que parecia inofensivo geraria 14 mil disparos por dia e foi barrado no simulador.
Menos alerta repetido
Um caso real caiu de 17 alertas em 2 horas para 3.
Alerta mais cedo
43 de 92 alertas de parada passaram a sair 8 minutos antes.
Em números
entre cada rodada do motor de detecção
30 s
de falso positivo pelo romaneio, contra 54% na detecção original